
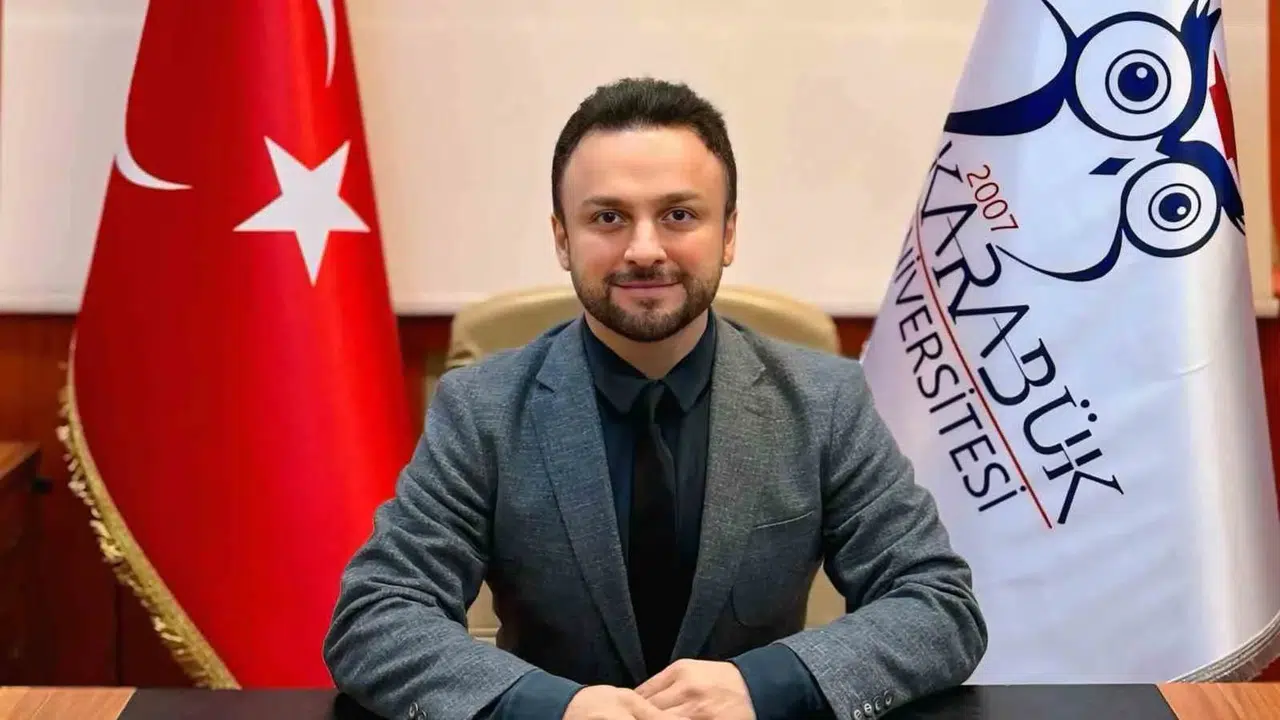
Karabük Üniversitesi Bilişim Teknolojileri Meslek Yüksekokulu Öğretim Üyesi Dr. Öğr. Üyesi Mesut Özdağ’ın liderliğinde yürütülen LOCUS projesi, TÜBİTAK 1002-A Hızlı Destek Modülü tarafından desteklenmeye layık görüldü. Proje, günümüzde otonom sistemlerin en büyük darboğazlarından biri olan uydu tabanlı konumlandırma bağımlılığını ortadan kaldırmayı amaçlayan yenilikçi bir yaklaşım sunuyor.
Sinyal kesintilerine karşı görsel konumlandırma çözümü
Otonom araçlar, insansız hava araçları ve mobil robotlar için kesintisiz konum bilgisi hayati önem taşıyor. Ancak tüneller, sık ormanlık alanlar veya yoğun şehir merkezleri gibi bölgelerde GPS sinyalleri ya tamamen kayboluyor ya da güvenilirliğini yitiriyor.
Ayrıca sinyal karıştırma ve aldatma gibi dış müdahaleler de sistemlerin güvenliğini tehdit ediyor. LOCUS projesi, yer seviyesinden alınan görüntüleri uydu ve hava görüntüleriyle birleştirerek, yapay zekâ destekli görsel konumlandırma ve sensör füzyonu yöntemleriyle bu soruna alternatif bir altyapı oluşturmayı hedefliyor.
Akademik iş birliğiyle güçlenen teknolojik altyapı
Projenin temelini oluşturan görsel konumlandırma çalışmaları, daha önce IEEE IGARSS 2026 konferansında sunulan PDAL başlıklı bildiriyle akademik literatüre kazandırıldı. Dr.
Öğr. Üyesi Mesut Özdağ, Faruk Ilgaz Çelik ve Akın Korkmaz’ın ortak çalışması olan bu araştırma, yapay zekâ modellerinin görsel özellikleri gerçek dünyadaki mekânsal uzaklıklarla uyumlu şekilde işlemesini sağlıyor.
Bu akademik birikim, LOCUS projesinin temelini oluşturan yeni algoritmaların geliştirilmesinde kritik bir rol oynuyor.
Savunma ve lojistik alanlarında geniş kullanım potansiyeli
Geliştirilmesi planlanan açık kaynaklı araştırma altyapısının, savunma teknolojilerinden afet yönetimine kadar geniş bir yelpazede kullanılması öngörülüyor. Otonom kara araçları, akıllı lojistik sistemleri ve güvenlik uygulamaları için önemli bir kazanım olması beklenen bu yöntemler, saha testleriyle farklı çevresel şartlarda doğrulanacak. Proje ekibi, geliştirilen sistemin GPS’in yerini tamamen alacak bir çözümden ziyade, zorlu koşullarda otonom sistemlerin navigasyon yeteneğini destekleyen bir teknoloji olduğunu vurguluyor.